在高温夏季作业期间,商用无人机飞行人员经常观察到一种令人费解的模式:一架工业无人机完美地完成了其初始任务(飞行 1),显示出稳定的电机电流和可预测的电池放电。飞行器安全着陆,机组人员更换了新充电的电池组。
然而,在相同的有效载荷和天气条件下启动后续任务(飞行 2)后几分钟内,性能就会下降。飞控突然发出低电压警告,强制有功功率降额,或触发提前返航(RTH)程序。
现场团队经常将这种操作异常误诊为高环境温度问题或第二块电池有缺陷。
事实上,机身进入第二次飞行时处于一种根本上升高的热状态——这种状态被称为热浸泡,会在第二次出击时显着侵蚀可用功率裕度。
为什么 Flight 2 从不同的热状态开始
评估连续出击失败需要将热稳定基线发射与预热的第二次出击发射进行比较。
在第 1 次飞行期间,飞行器从凉爽的基线状态开始运行。内部电池、电机绕组和 ESC 温度相对接近其稳定基线。由于起始基线较低,并且螺旋桨清洗在飞行过程中提供主动对流冷却,因此推进系统保持充足的热余量,以吸收运行热量,而不会超过安全限制。
当无人机着陆并解除武装时,螺旋桨清洗立即停止,但飞行 1 期间产生的热量仍保留在机身内部。主动对流冷却急剧下降,而残余热能继续在电源路径、电机和内部结构中重新分配。
这种系统内热量的持续重新分布通常称为热浸泡。由于各个推进部件的冷却速度不同,并且内部热阻会将热量滞留在内部,因此冷却的外壳并不意味着系统已恢复到其基线状态。
着陆后不久启动 2 号航班会造成复合热负担。更换新电池可以恢复电能,但现场快速充电通常会导致电池组已经很热,从而进一步加剧机身的余热。 Flight 2 将累积的热能与新的运行热量结合起来,迅速减少电气余量,并增加电压骤降、降额和功率裕度崩溃的风险。
为什么表面温度会误导操作员
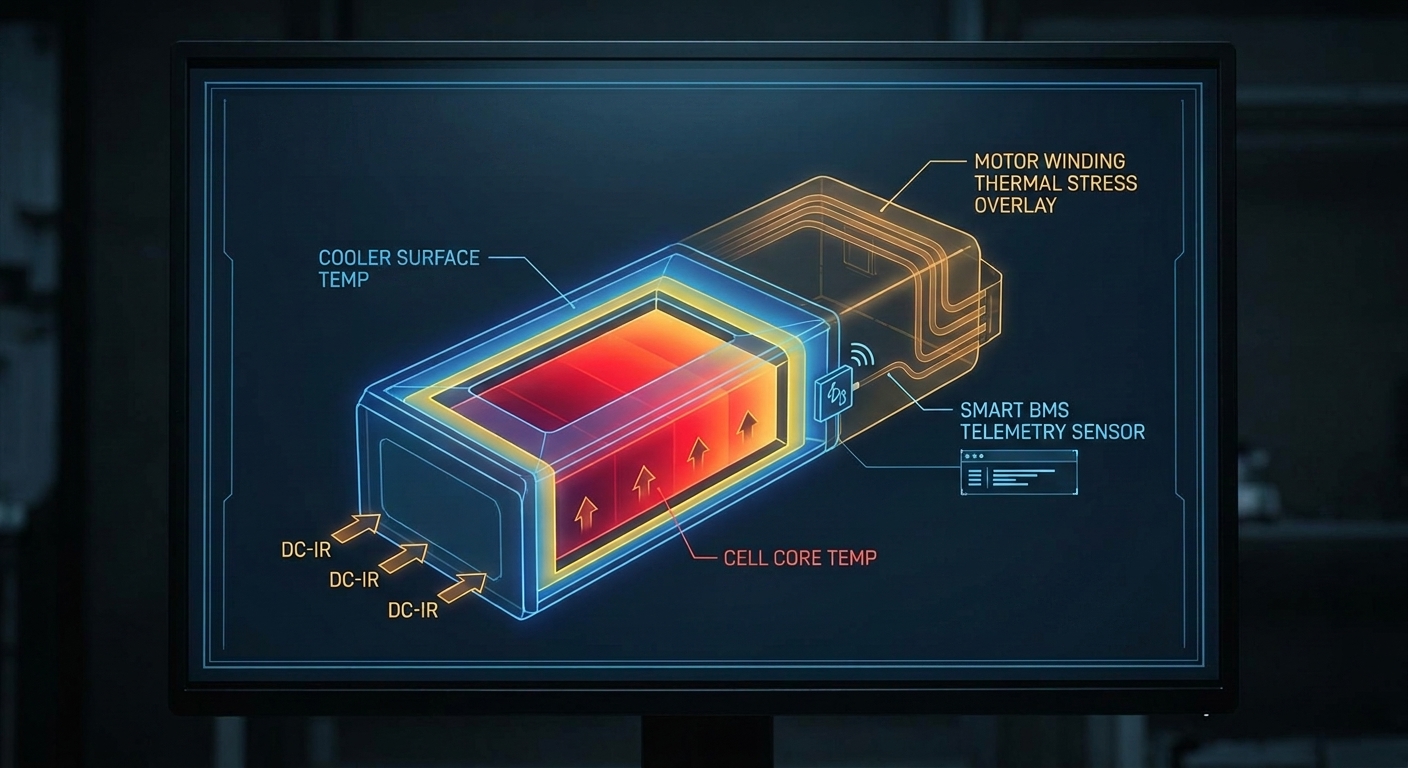
现场团队经常忽视热浸问题,因为外壳温度的冷却速度远远快于内部电池芯、电机绕组和电力电子设备。
红外温度计和外壳检查测量表面,一旦飞行器到达地面,表面就会相对较快地冷却。然而,内部组件释放热量的速度较慢,因为热量必须通过封装、结构材料和其他热阻路径传播。
电池:外壳可以冷却,而内部电池芯仍保持升高状态。
ESC:散热器温度并不直接代表MOSFET结温。
电机:外壳温度可能滞后于内部绕组温度。
因此,外部感觉凉爽的电池或推进系统可能仍然具有有限的内部热空间。因此,表面温度可以支持重新启动的决定,但不应被视为唯一的准备标准。
热浸泡如何重新绘制可用功率裕度
热浸泡的操作后果最好通过可用功率裕度来理解——系统可以安全提供的功率与维持飞行器指令飞行状态所需的功率之间的差异:
P 余量 = P max - P req
P max是储能系统和 ESC 在不超过低电压限制 (V cut) 或热保护阈值的情况下可以提供的最大瞬时电功率(以瓦为单位)。
P req是推进系统维持高度、提升重物、抵抗阵风和执行飞行路径所需的瞬时机械功率和电力(以瓦特为单位)。
在寒冷的飞行器(航班 1)中,P max 相对较高,而 P req 保持在其基线附近。由此产生的功率裕度很大,为飞行控制器提供了更大的爬升命令、有效负载变化和风扰动的储备。
航班 1 — 冷飞行器
更高的 Pmax
基线前提条件
宽裕度
稳定的电压和推进输出
航班 2 — 热浸飞行器
降低 Pmax
提高前置条件
裕量较小
电压暂降、降额和早期 RTH 的风险较高
在热浸泡(Flight 2)下,两个同时退化机制从两端收缩 P 裕度:
可用功率 (Pmax) 降低:ESC 中的热保护算法会降低峰值允许电流,而核心温度升高会加剧负载压降。
所需功率 (Preq) 增加:加热电机绕组中的铜损 (RT = R0 [1 + α(T − T0)]) 会降低电-机械转换效率。为了产生相同的推力,电机必须消耗更高的电流,从而提高基线电力需求。
航班 2 的运行危险源于这种双重压力:可用功率下降,而所需功率上升。
热浸同时收缩了双方的可用功率裕度。 P max 由于电压暂降和热降额而下降,而 P req 由于电机铜损而增加。由此产生的裕度损失剥夺了飞行控制员在应对阵风或重型有效载荷时的权力。
热浸泡如何触发电压暂降和电热反馈环路
在高放电负载下,积聚的热量和电流需求之间的相互作用直接驱动端子电压快速下降。
负载端电压的简化一阶关系为:
Vterm = EOCV − (I × RDC)
EOCV是主要由电池充电状态和电池化学性质决定的开路电压。
I是推进系统所需的电池组放电电流。
RDC代表电池和高电流电源路径的有效直流电阻,包括电池阻抗、母线、连接器和接线。
当电池和电源路径相对较冷时,有效电阻保持相对较低。例如,在高推力操纵期间,通过假设的 12S 电池组(其中每个电池贡献 1.2 mΩ 的有效直流电阻)的 150 A 电流需求将产生:
ΔV = 150 A × (12 × 0.0012 Ω) = 2.16 V
如果热浸泡改变了电池和电源路径的有效阻抗(例如,通过改变电池行为以及连接器、汇流条或接线中的附加电阻),则相同的电流需求会变得更加成问题,从而将每个电池的有效电阻提高到 2.8 mΩ(请注意,这些计算只是说明性的,并不代表特定的电池设计):
ΔV = 150 A × (12 × 0.0028 Ω) = 5.04 V
差异是显着的。在第一种情况下保持足够电压的系统可能会在第二种情况下接近其低电压保护阈值,特别是当电池已经部分放电时。
因此,对于连续架次的行动,关键问题不仅仅是电池的充电状态。根据电源路径的热和电状态,相同的电流需求可以产生截然不同的电压响应。
然后问题就会自我强化。
当负载电压下降时,推进系统可能需要消耗更多电流来维持所需的机械输出,具体取决于电机、ESC、螺旋桨和飞行控制策略:
更低的 Vterm → 更高的 I → 更高的 I²R 损耗 → 更多的热量 → 更高的电阻 → 更深的电压暂降
电阻元件的发热如下:
Ploss = I² × RDC
由于电阻损耗随着电流的平方而增加,因此即使电流适度增加也会导致电池、连接器、母线、ESC 功率器件和电机绕组的发热不成比例地增加。
额外的热量会进一步增加电阻并减少可用的热空间。其结果是形成一个电热反馈回路,其中电压骤降、电流需求增加和热量产生相互促进。
这有助于解释为什么 Flight 2 在正常巡航期间表现稳定,但在高推力事件(例如有效负载爬出、加速或风补偿)期间迅速恶化。飞行器可能仍具有大量存储能量,但其瞬时可用功率裕度可能不足以满足所需负载,而不会触发电压保护、ESC 降额或早期返航响应。
对于无人机原始设备制造商来说,这种区别至关重要:热鲁棒性不仅仅是使组件保持在最高温度以下。它还涉及在温度、电阻、电流需求和功率裕度在连续飞行过程中相互作用时保持稳定的电气性能。
为什么周转时间应基于条件
面对第二次架次的电力问题,现场管理人员通常会根据经验实施恢复暂停,例如指示机组人员在两次飞行之间有 5 到 10 分钟的固定休息时间。
尽管意图良好,但固定时间休息间隔并不可靠,因为冷却取决于环境温度、气流、组件几何形状和内部热阻,而不仅仅是经过的时间。
在环境温度升高的情况下,热内部组件与周围空气之间的热驱动梯度变窄,从而显着降低散热速率。再加上通过内部热阻层缓慢向外传热,表面温度会下降,而内核温度仍然升高。
因此,在高环境热量下依赖固定的地面计时器会产生不一致的结果。因此,地面操作应该摆脱基于时间的问题——“飞行器休息了 10 分钟吗?” —针对一个基于条件的问题: “电池、电机和 ESC 是否已恢复到其经过验证的热工作范围?”
如何确定重新启动准备情况
在第 2 次飞行之前,机组人员应根据平台验证的操作基线评估可用的热遥测和电遥测,而不是仅依赖表面温度或经过的时间。
在第 2 次航班之前,检查这些信号
1. 电芯核心温度
使用智能 BMS 热敏电阻或 CAN/SMBus 遥测技术。确认核心温度在平台验证的工作范围内。
2. 温度趋势
在准备之前寻找稳定或下降的趋势。持平或上升趋势可能表明持续的热浸泡。
3. 电调和电机温度
确认温度保持低于经过验证的热降额或工作阈值。
4. 负载电压响应/电阻指示器
在可用的情况下,监控负载电压响应、电池组电阻指示器或等效的电池运行状况遥测。
5. 可用功率裕度
在遥测允许的情况下,确认仍有足够的储备来满足起飞、有效载荷、风力和机动需求。
如果内部核心遥测不可用,请在短暂的休息间隔内监测表面温度趋势。如果着陆后外壳温度保持不变或开始上升,这可能表明内部热量仍在从核心向外传导到结构表面。表面温度可以支持重新启动的决定,但当内部热遥测可用时,它不应该是唯一的释放标准。
机队运营商如何管理多架次热风险
执行高频检查、农业或物流任务的商业运营商必须管理热浸,同时避免不必要地影响日常运营吞吐量。实施结构化现场操作指南有助于保持安全和效率。
1.基于热回收的电池库存轮换
根据经过验证的热恢复限制轮换电池组,而不是将相同的热负载电池组直接投入使用。高频操作可能需要足够的电池包库存以允许架次之间的热恢复。
2. 在适当的情况下使用主动地面冷却
强制风冷可以加速周转期间的散热,特别是在高温环境下,但其有效性应针对特定的电池、ESC、电机和机身架构进行验证。地勤人员可以查看采用优化冷却通道设计的专业工业无人机电池解决方案。
3.调整中午有效载荷和任务剖面
在峰值环境热量和太阳辐照度下运行时,请考虑调整任务参数以保护运行空间:
适度的爬升率可减少峰值电流需求。
在操作上可接受的情况下减少有效负载重量,以扩大功率裕度。
尽可能在凉爽时期安排最大有效载荷或高空任务。
这些措施并不能消除热限制,但当环境和系统温度已经升高时,它们可以保留额外的功率裕度。
无人机 OEM 在部署前应验证哪些内容
现场操作实践可以降低热风险,但无法弥补缺乏足够热和电余量的电力系统。因此,对于无人机原始设备制造商来说,在系统设计和飞行鉴定过程中都应解决多架次的热鲁棒性问题。
热鲁棒性设计
OEM 研发团队应在三个互补领域评估电源系统:
减少热量产生:选择低阻抗电池化学成分并优化集流体、互连件、母线、连接器和其他高电流路径,以最大限度地减少峰值负载下的电阻损耗。
改善散热:提供从电池、电机和 ESC 到周围结构的有效热路径。散热器、传导接口、通风路径和其他冷却功能不仅应该在飞行期间进行评估,还应该在螺旋桨驱动气流消失的周转期间进行评估。
提高热可观测性:在可行的情况下,将电池和推进遥测技术集成到飞行控制系统中。 CAN 总线、SMBus、UART或其他适当的接口可以提供有关电池温度、电池组电压、单个电芯行为和电池健康状况的实时信息,使系统能够在下一次出击之前评估热和电准备情况。
多航次条件下验证
无人机不应仅仅因为其在单次基线飞行中表现良好而被视为具有热鲁棒性。资格测试应有意重现连续架次期间发生的热状态:
A 阶段 — 基线飞行:从稳定的热状态测试飞行器和电池。记录电池组电压、电压暂降、电机电流、组件温度和正常功耗以建立基线。
B 阶段 — 飞行器热浸泡:完成一次飞行,然后在机身、电机和 ESC 仍处于热负载的情况下重新启动,同时使用稳定电池。这隔离了飞行器余热的影响。
C 阶段 — 电池热浸泡:在飞行器和推进系统恢复到稳定状态时,使用热加载电池重复测试。这有助于隔离与电池相关的电压暂降和电阻效应。
D 阶段 — 最坏情况综合:在预期的高温操作条件下对飞行器和电池进行热加载测试。这代表了最苛刻的连续架次场景。
目标不仅仅是确认飞行器能够完成每次单独的飞行。关键问题是它是否在整个多架次运行周期中保持足够的电压稳定性、热余量和可用功率裕度。
通过基线测试但在组合热条件下表现出显着退化的平台可能需要在部署之前更改其电池、配电、冷却架构、控制策略或操作限制。
高温无人机动力系统的工程支持
多航班热性能归根结底是系统级问题。电池阻抗、电池组热设计和 BMS 遥测集成都直接影响连续飞行的可用功率余量。
作为一家拥有内部电池和电池组生产能力的专业锂离子聚合物和半固态电池制造商,我们围绕以下方面开发定制的无人机电池解决方案:
低电阻电池和电池组设计:高倍率锂聚合物电池和半固态电池配置经过优化,可降低高电流运行下的阻抗、电压暂降和电阻损耗。
热与遥测集成:电池包级热设计和 CAN 总线、SMBus 或 UART 通信,用于监控电池温度、电压和电池健康状况。
特定应用包开发:围绕无人机的负载曲线、可用空间、热环境和操作要求开发定制包配置。
对于在高环境温度下频繁连续架次的无人机平台来说,电池的选择远远超出了标称容量或能量密度。电池阻抗、热行为、电池组架构和遥测功能都会影响整个任务周期是否保持足够的功率裕度。
探索Jarwin 的智能无人机电池平台或与我们的工程团队讨论定制无人机电池要求。