工业无人机变得越来越智能,电池选择已悄然成为一项集成决策,而不仅仅是规格表决策。
从纸面上看,采购仍然很简单:选择电池→安装电池→试飞
但在现代平台中,第一个集成循环通常如下所示:
选择电池→连接BMS→飞行控制器误读遥测→SOC不匹配/错误警告→测试延迟→固件调整或重新设计
OEM 团队通常从易于比较的规格开始:
电压
容量
重量
箱
能量密度
这些很重要。但他们没有回答保护你的日程安排的问题:
飞行器能否在每次飞行、每种极端情况下可靠地解读电池数据?
对于智能无人机系统,兼容性不仅仅是电气方面的。这也是系统通信兼容性。
为什么电气兼容性对于智能无人机电池来说已经不够了
“智能无人机电池”不仅仅由化学定义。它是由电池包是否可以将可靠的遥测数据发布到飞行器的决策循环中来定义的。
电池可以达到正确的标称电压,但仍然会使程序脱轨。
这是因为,在许多工业无人机架构中,电池不再只是一个电源。它也是一个数据生成子系统。
至少,飞行器需要可靠的路径来进行遥测以在堆栈中移动:
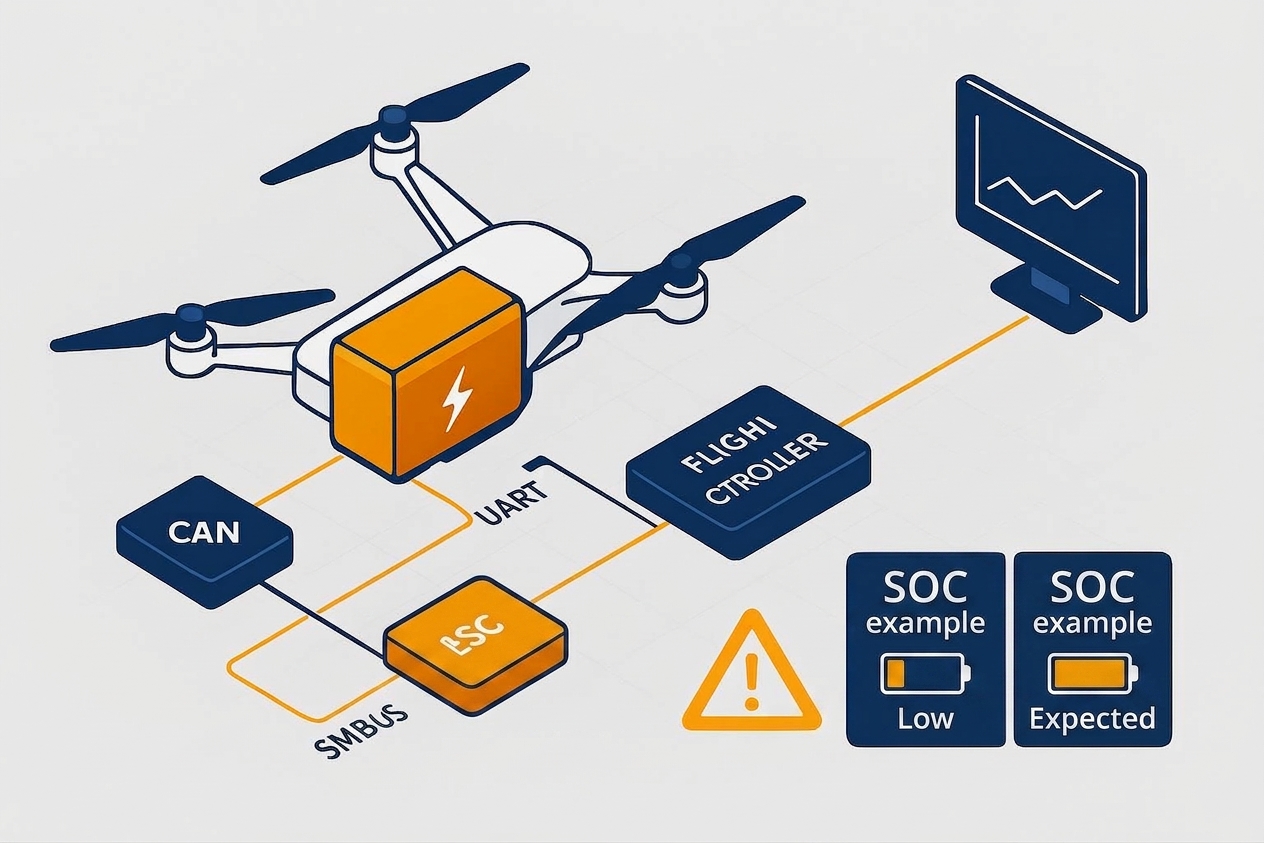
电池→BMS→飞行控制器→地面站(有时还有ESC/电源管理ECU)
当该路径缺失时,或者更糟糕的是,存在但语义错误时,您会遇到看起来不像电池缺陷的集成失败。它看起来像是“软件不稳定”、“随机警告”或“飞行时间不可靠”。
这就是采购团队感到惊讶的原因:该电池包符合电气数据表,但集成仍然失败。
如果您的飞行控制器不能信任 SOC 和故障状态,则无论电池有多好,它都无法做出确定性的安全决策。
电池通信如何影响无人机系统集成
通信兼容性有两层:
接口/协议适配:电池能否与正确的物理/数据接口上的飞行堆栈通信?
数据语义适合:飞行器是否正确解释字段(单位、缩放比例、ID、阈值、有效性标志)?
如果其中任何一个失败,整合时间就会延长。
“电池协议兼容性”是无人机电池兼容性的重要组成部分,也往往成为无人机电池集成方案中的隐藏障碍。
CAN、UART 和 SMBus:不同的协议,不同的集成要求
这与哪种协议“最好”无关。这关系到你的飞行器的设计目的是吸收什么,以及电池是否能讲这种语言。
CAN(通常是无人机生态系统中的 DroneCAN/UAVCAN)
优点:在嘈杂的环境中具有鲁棒性,支持多节点网络,非常适合工业线束。
集成现实:基于 CAN 的电池集成需要协调通信设置、消息定义和系统配置。
这就是无人机电池 CAN 通信成为集成门的地方。
UART(通常用作 MAVLink 数据路径)
优点:简单的点对点链接,直接启动。
集成现实:您仍然需要一致的链接设置和经过验证的消息定义,以便飞行器正确解释值。
SMBus / I2C 智能电池接口
优点:广泛用于“智能电池”式数据交换。
集成现实:兼容性取决于您的飞行堆栈是否支持您需要的监控模式和数据字段。
如果您的平台是围绕一个接口构建的,但电池附带另一个接口,或者附带专有消息定义,那么您就创建了一个翻译项目。
采购时间表中很少计划翻译工作。
BMS 遥测和数据语义不仅仅是监控
现代 BMS 预计输出的不仅仅是电池组电压。
典型的遥测领域包括:
SOC(充电状态)
SOH(健康状况)
电池组电压和电流
温度(电池组/电池组)
故障代码/状态标志(过流、过温、欠压等)
这是无人机电池 BMS 通信的核心:飞行器不仅仅是“读取电池”,它还接收一系列操作输入。
这些字段驱动真实的系统逻辑:
飞行时间估计:如果 SOC 错误,您的“剩余分钟数”模型就会崩溃。
警告阈值:当系统发出低电量警告时,电池组可能电气良好,因为数据流是这样说的。
维护和机队诊断:如果没有可读的故障日志和一致的 SOH 报告,您就无法大规模管理可靠性。
如果您想更深入地了解 BMS 功能如何影响安全性和寿命,请参阅 Jarwin 关于无人机安全性和寿命的高级 BMS 功能的解释。
不正确的电池数据可能会造成运营风险
大多数团队都认识到电气不匹配的风险。
较少的团队会导致数据不匹配,这在操作上同样危险。
示例:SOC 不匹配
实际电池组 SOC(基于消除的能量):~40%
向飞行器报告的 SOC:~15%
即使电池组仍然可以提供电力,飞行器逻辑也可能:
触发过早返回发射/自动着陆行为
尽早实施权力限制
强制执行保守的任务规划,从而降低生产力
反之则更糟:
实际SOC:低
报告的 SOC:高
现在你的准备金是虚构的。
示例:故障语义不匹配
如果 BMS 将事件标记为“严重”,但飞行控制器将其视为“信息”(反之亦然),则您会遇到令人讨厌的中止或不安全的继续。
电池协议不兼容的隐性成本
协议不兼容很少表现为“电池故障”。它显示为工程时间。
更长的集成和验证周期
当电池与飞行堆栈的预期接口和数据映射不匹配时,修复通常是软件工作:
消息字段映射(单位、缩放比例、ID)
参数调整(警告阈值、故障安全计时器)
网关/转换器开发(CAN ↔ UART ↔ SMBus 桥)
重复的工作台+飞行验证循环
这消耗了无人机 OEM 项目中最稀缺的资源:EVT/DVT 期间的工程时间。
诊断不良会增加维护难度
即使你“让它发挥作用”,糟糕的数据可访问性也会变成长期的可靠性税。
如果您的维护团队不能:
读取BMS事件日志
一致地解释故障代码
将电池事件与飞行日志关联起来
那么现场问题的解决就会变得更慢、成本更高。
这就是“协议兼容性”变成“可维护性”的地方。
简单的 TCO 镜头:协议不匹配的实际成本
您不需要完整的财务模型来查看曝光度。跟踪每个程序中显示的三个指标:
花费在映射/调试和边缘情况处理上的工程时间
添加了验证周期(固件更改后的基准重新测试+飞行重新测试)
现场诊断成本(当日志/故障语义不一致时隔离电池相关问题的时间)
如果您不能及早估计这些,就很难在内部捍卫电池的选择。
OEM在选择智能无人机电池供应商之前应确认什么
以下是为无人机 OEM 电气工程师设计的采购清单。每个项目都是有意为二元的。
1)通讯接口及协议适配
电池是否支持我们的飞行堆栈期望的接口(CAN / UART / SMBus)?
如果使用 CAN,消息定义是否记录在案(例如,DBC/寄存器映射),ID 在固件版本之间是否稳定?
如果接口本身不匹配,是否有针对网关/转换器的明确计划?
2) 数据映射(单位、比例、有效性)
供应商能否提供 SOC/SOH/电压/电流/温度/故障标志的字段图?
是否有有效性标志(例如,SOC 有效)或质量指标来避免对不良数据采取行动?
您是否已验证地面站显示是否与 BMS 原始值匹配(无缩放误差)?
3)SOC精度期望(动态负载下)
SOC 行为是否在类似任务的负载曲线(起飞峰值、稳定悬停/巡航、储备裕度)下得到验证?
SOC 估算方法是否有较高水平的记录(库仑计数 + 校正与仅电压启发法)?
您是否对关键点(例如 30% 和 15%)的 SOC 误差有明确的接受标准?
4) 故障码及飞行器响应
每个故障标志是否有故障字典(定义、阈值、迟滞、复位条件)?
BMS 故障和飞行器动作之间的映射是否明确定义(警告、严重或立即着陆)?
您是否测试过故障注入(或模拟故障)来验证飞行器响应?
5)通讯丢失行为
如果遥测退出,飞行器是否进入定义的安全模式(基于电压的回退、保守阈值、任务中止规则)?
您是否在工作台上测试过通信丢失情况并验证日志清楚地显示了该事件?
6)飞控配置证据
这就是许多“纸上兼容”电池转变为集成工作的地方,因为电池监控模式和现场映射必须符合飞行堆栈的期望。
您的集成计划是否包括明确的飞行堆栈参数和验证步骤?
您是否已确认堆栈的预期智能电池模式和总线设置?
大多数飞行堆栈在部署之前都需要电池监视器配置和验证步骤。
7) 固件支持和变更控制
供应商是否会承诺在 EVT/DVT(响应时间、版本控制规则)期间提供固件支持?
是否有针对协议更改(ID/字段)的更改控制流程来防止静默回归?
供应商能否提供之前集成的匿名日志作为成熟度的证据?
简短的集成案例示例
无人机 OEM 选择了具有匹配电压和容量的电池。在早期的台架检查中,集成看起来很好——直到飞行测试。
出现了什么:
动态负载下 SOC 漂移
警告消息不一致
部分电池状态无法可靠解释
这个电池包并不“糟糕”。界面是。
结果:
额外的固件/调试周期
延迟飞行测试
构建和验证映射层的计划外工作
这就是隐藏的风险:您可以购买符合数据表的包,但仍然会错过您的日程安排。
最好的智能无人机电池必须可靠地通信
对于智能无人机平台来说,“最好”的电池不仅仅是提供电力的电池。
这是一个:
在飞行器设计的接口上进行通信
输出您的飞行控制器可以正确解释的遥测数据
在故障和通信丢失的情况下表现可预测
支持整个机队生命周期的可维护诊断
如果您想尽早降低集成风险,请将电池选择视为系统接口决策,而不是组件购买。
对于需要定制电池通信的 OEM 项目,经验丰富的 ODM/OEM 合作伙伴应该能够提供协议文档、集成支持和验证帮助。
Jarwin通过定制的 BMS 通信、电池组设计和系统验证支持来支持工业无人机电池项目。如果您想讨论您平台的集成方法,您可以 联系Jarwin团队。